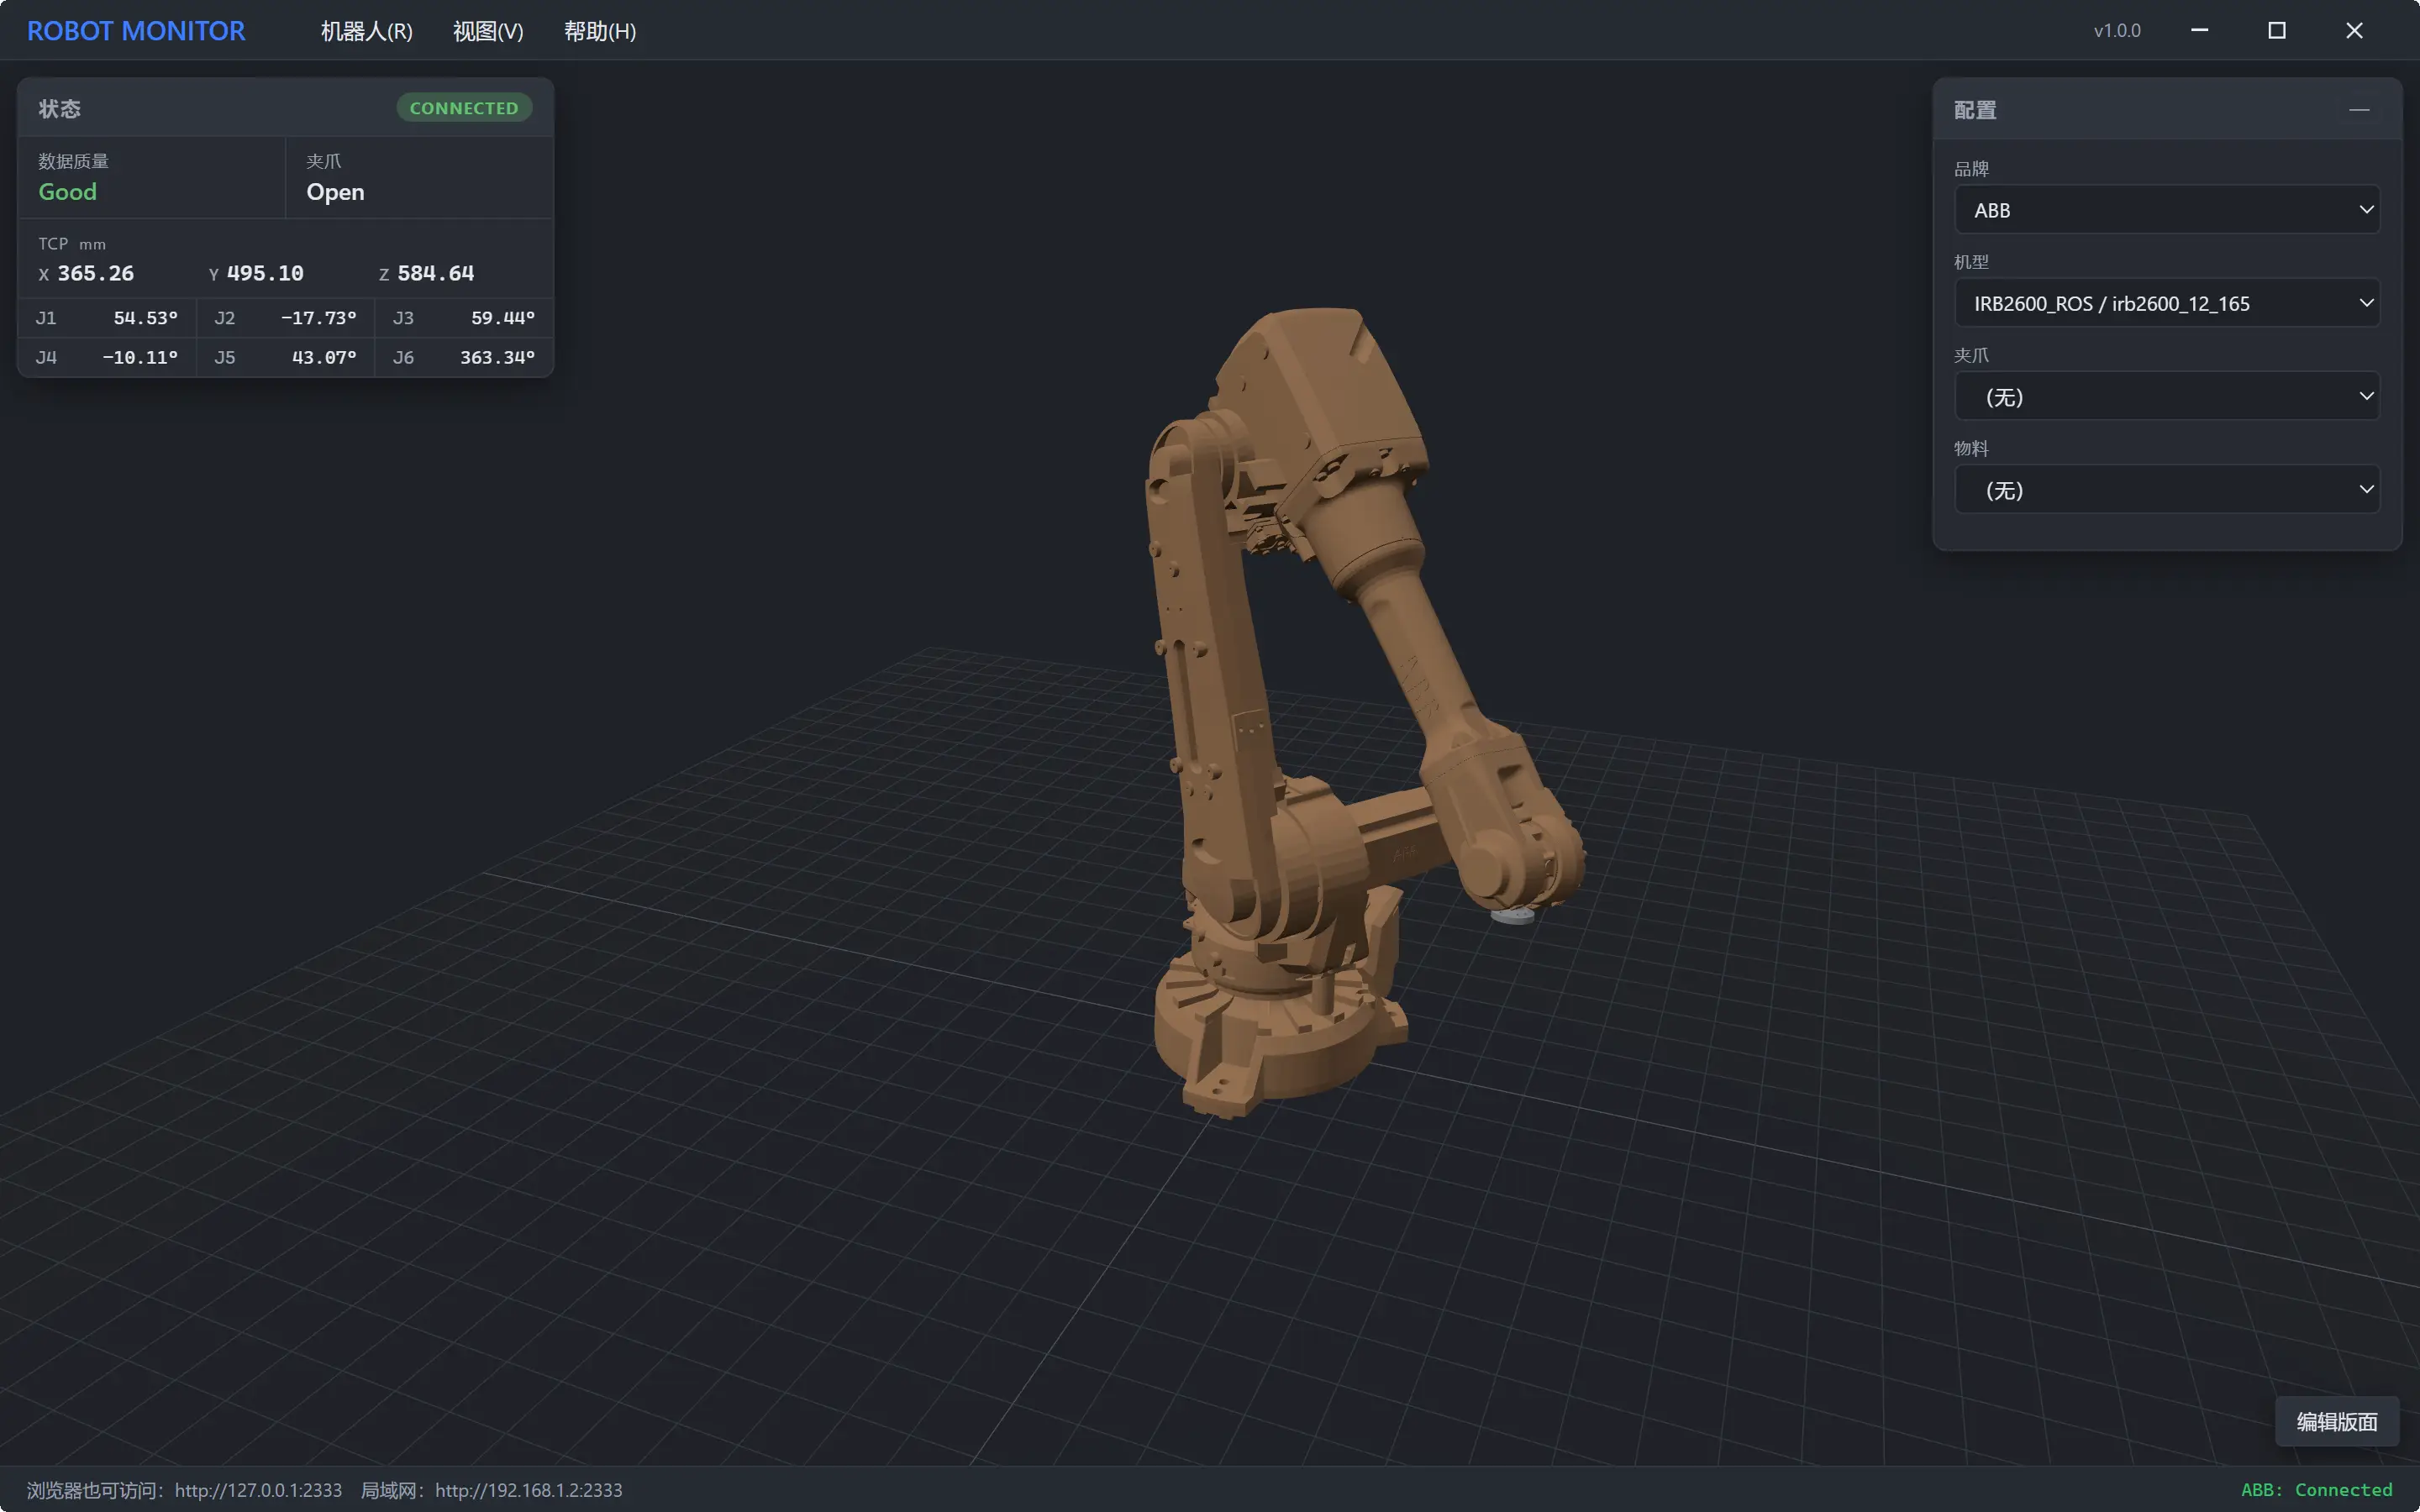
项目背景:在客户现场排障时发现,判断机器人状态只能跑到控制柜前看示教器,巡检被动、效率低。为此独立开发一套只读实时监控上位机,把机器人实时姿态同步到上位机,用三维视图还原现场动作,支持远程查看与判断。
文章摘要
智阅GPT项目背景:在客户现场排障时发现,判断机器人状态只能跑到控制柜前看示教器,巡检被动、效率低。为此独立开发一套只读实时监控上位机,把机器人实时姿态同步到上位机,用三维视图还原现场动作,支持远程查看与判断。
用键盘敲击出的不只是字符,更是一段段生活的剪影、一个个心底的梦想。希望我的文字能像一束光,在您阅读的瞬间,照亮某个角落,带来一丝温暖与共鸣。
请您在转载、复制时注明本文 作者、链接及内容来源信息。 若涉及转载第三方内容,还需一同注明。
目录
阅读主题设置
分享文章


默认评论
Halo系统提供的评论